
SLAM알고리즘
주행중 동적 장애물과 정적 장애물을 실시간으로 인식하고 회피하며, 최적의 경로를 계산합니다.

하나의 구동 플랫폼을 기반으로 휠의 형태와 사이즈를 다양하게 확장해
여러 유형의 퍼스널 모빌리티와 주행 로봇 솔루션을 구현합니다.
공통 아키텍처 기반의 모듈형 설계를 통해 제품 개발 효율성과 확장성을 동시에 확보했습니다.
하나의 구동 플랫폼을 기반으로
휠의 형태와 사이즈를 다양하게 확장해
여러 유형의 퍼스널 모빌리티와
공통 아키텍처 기반의 모듈형 설계를 통해
제품 개발 효율성과 확장성을 동시에 확보했습니다.
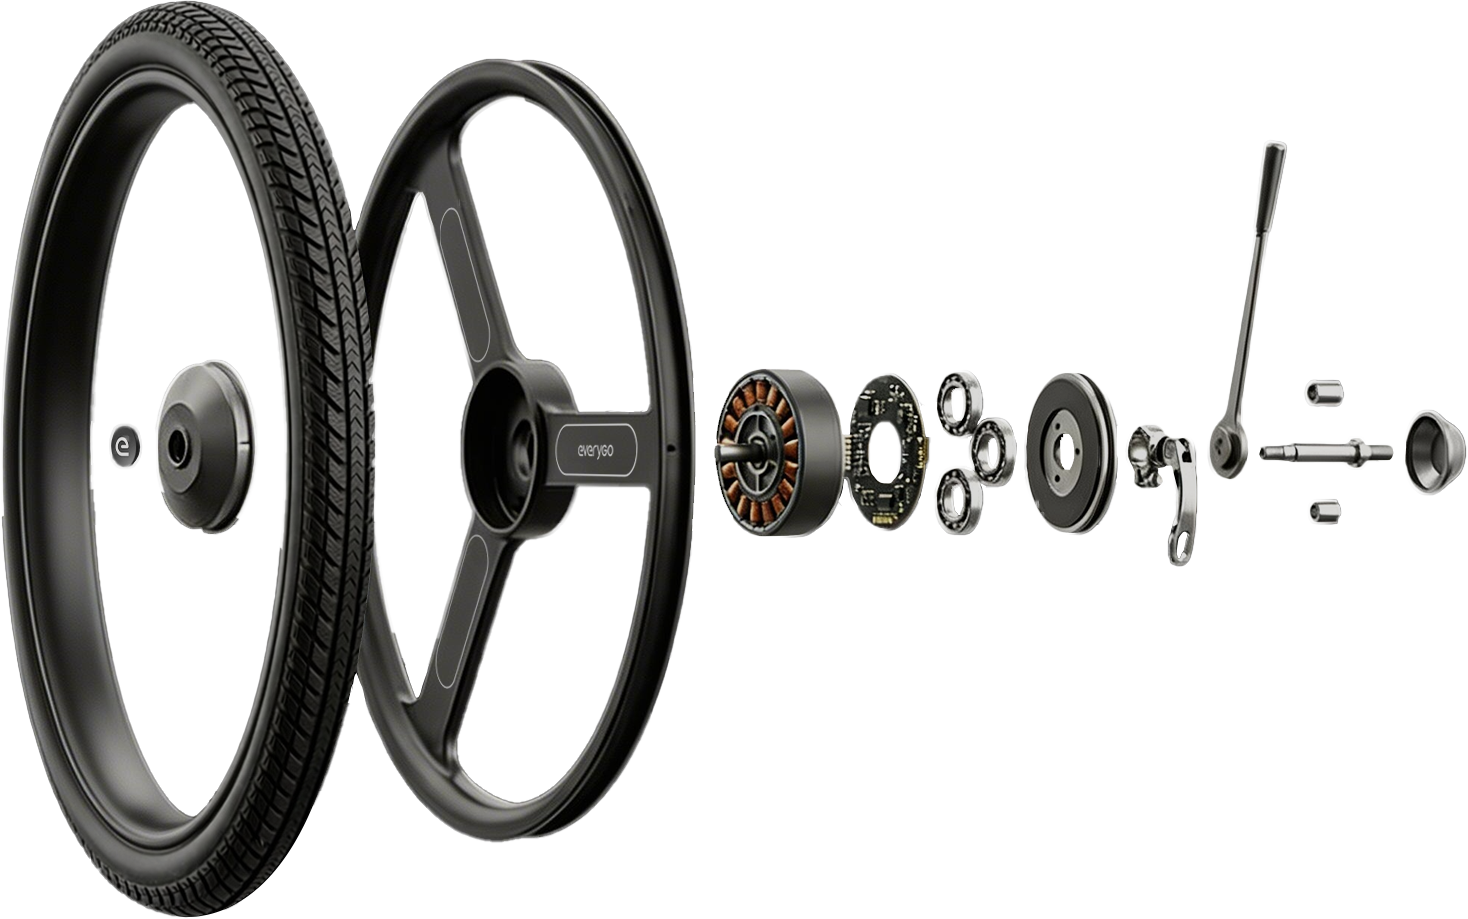
듀얼모터와 배터리가 일체화한 인휠 시스템(In-Wheel System) 기반 전동휠을 개발합니다.
독자 기술로 구현한 세계 최초 멀티 채널 모터 컨트롤러를 통해 정밀게 제어하며,
고효율·저비용을 동시에 실현하는 최적화 구동 시스템을 구축합니다.

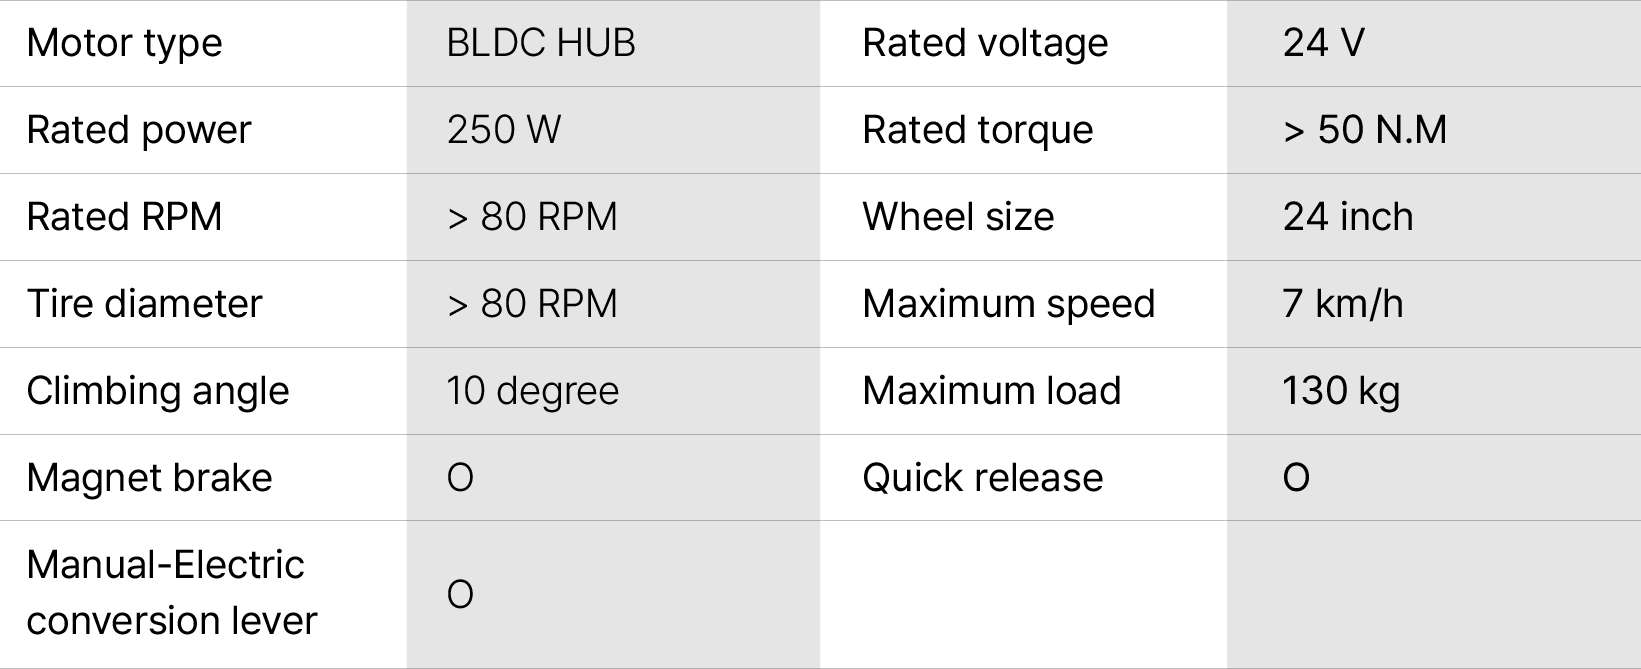
초고출력 BLDC 허브모터를 전동휠에 일체화한 모터 드라이브 시스템을 개발합니다.
컴팩트한 일체형 설계를 통해 공간 효율성과 구동 안정성을 동시에 확보했습니다.
퀵 릴리즈(Quick-Release) 시스템을 적용하여 다양한 모빌리티 플랫폼에
신속하고 유연하게 확장 적용이 가능합니다.
주행중 동적 장애물과 정적 장애물을 실시간으로 인식하고 회피하며, 최적의 경로를 계산합니다.

레이저 빛을 이용해 주변 환경을 실시간으로 분석하고, 안전한 주행을 위한 3D 지도를 생성합니다.

모빌리티의 움직임과 자세를 추적하여 모빌리티의 정확한 위치 추적을 돕습니다.